
展开项目说明AUTO-001
一个感知团队,希望在同一批数据中检查多模态关联与复杂场景覆盖。
- 项目需求
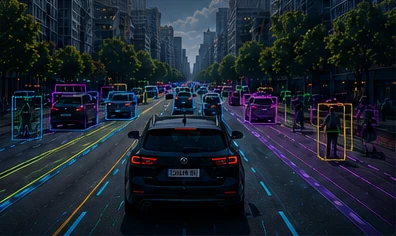
- 以 12 段序列、1,200 组同步关键帧组织道路感知任务。每组关联 6 路图像与 1 份点云,覆盖城市路口、夜间与逆光、道路施工、混合交通四类场景。
- 关键挑战
- 近距遮挡与弱光会让目标边界难以判断;相机与点云中的同一目标需要保持一致的身份、时间与坐标引用。
- 处理方法
- 先用难例校准规则,再按序列检查目标、轨迹及 2D / 3D 关联。将问题与场景、规则版本绑定,便于复核与修订。
- 交付组成
- 序列索引、帧级标签、跨模态关联表、标定版本引用,以及批次检查记录。
 下载项目清单
