AUTOMOTIVE DATA SOLUTIONS

自动驾驶数据方案

面向复杂道路,构建可追溯的感知数据

从场景定义到批次交付,连接采集、标注与质量复核。围绕相机、视频、点云和融合任务,为感知研发组织可检查、可迭代的数据。

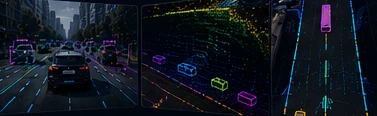
多传感器场景 · 2D / 3D 关联
多传感器场景 · 2D / 3D 关联
输入配置6 Camera + 1 LiDAR
任务覆盖2D / 3D / Tracking
交付组织序列 · 场景 · 批次

多传感器关联视图

一致的任务标准以统一的场景、身份与时间约定连接多模态生产,让每一批数据可检查、可追溯。

BUILT FOR PERCEPTION

围绕感知任务,组织数据工作

先明确模型要识别什么、在哪些场景工作,再将要求落到可执行的采集与标注规则。

01

复杂场景覆盖

常规道路之外,关注弱光、遮挡、施工与混合交通。

以场景矩阵定义覆盖范围,记录缺口与补采需求。
02

多模态与时序一致

跨视角、跨帧和跨传感器的信息需要统一规则。

校准身份、坐标、时间戳与关联约定,保留检查记录。
03

批次可查、版本可追

生产规模增加后,仍需知道数据来自哪里、采用哪版规则。

按序列与批次组织标签、问题单、规则版本和交付清单。

SENSOR WORKFLOWS

四类传感器任务,一套清晰交付语言

按数据模态选择方案,查看输入要求、任务范围与交付内容。具体格式和验收规则在试做阶段确认。
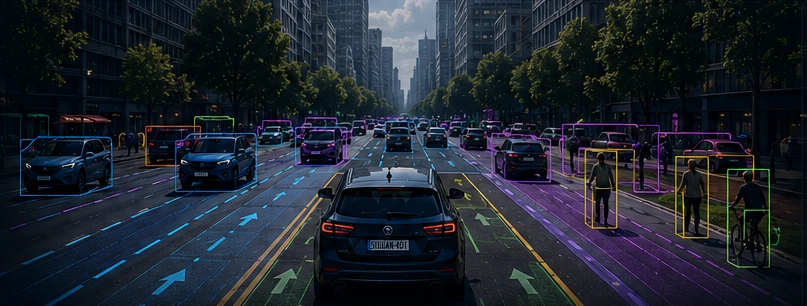
CAMERA
城市道路目标、车道结构与语义区域标注。
城市道路目标、车道结构与语义区域标注。
  • 目标检测
  • 车道线
  • 道路语义

CAMERA

理解道路中的目标与结构

围绕前视与环视感知,将道路目标、车道结构和可行驶区域组织为一致的训练标签。

数据输入
图像序列、相机参数、场景标签与类别定义。
任务设计
2D 目标、车道线、交通标志、语义区域与遮挡属性。
交付组成
帧级标签、场景索引、规则版本与问题记录。
咨询此类方案

SCENARIO COVERAGE

把长尾场景,写进数据计划

围绕城市道路感知,将 1,200 组同步关键帧分配到路口、夜间、施工与混合交通四类场景,兼顾常见任务与长尾条件。

01场景覆盖

城市路口

多方向交通流、转弯车辆、斑马线交互

400同步关键帧组

关注行人与骑行者交汇时的类别与轨迹一致性。

02场景覆盖

夜间与逆光

低照度、车灯眩光、明暗过渡

300同步关键帧组

明确可见边界与无法判断时的处理规则。

03场景覆盖

道路施工

锥桶、临时车道、非标准道路边界

200同步关键帧组

单独定义临时交通元素与变化后的可行驶区域。

04场景覆盖

混合交通

近距遮挡、非机动车、目标密集

300同步关键帧组

复核小目标、局部遮挡与跨帧身份恢复。

根据模型任务调整场景组合、占比与难例定义,并在批次复核中持续检查覆盖缺口。

CONNECTED DELIVERY

从场景需求,到可验收的批次

同一份任务定义贯穿各环节,让采集、标注与质检使用一致的口径。

  1. 01

    场景定义与采集

    约定目标场景、模态、时间同步与元数据;检查样本完整性。

    场景计划 / 原始数据索引
  2. 02

    试标与规则校准

    选择覆盖难例的小批样本,确认类别、几何、轨迹与关联规则。

    规则版本 / 边界样例
  3. 03

    生产与质量复核

    按批次生产,对难例、关联与一致性进行检查,记录问题与修订。

    标签 / 质检记录 / 问题单
  4. 04

    批次交付与反馈

    对齐清单和版本,复核交付结构;根据评审结果修订后续批次。

    批次清单 / 版本 / 反馈记录

CUSTOMER CASE

城市道路多传感器感知

AUTO-001 · 城市道路感知

通过 12 个序列连接场景覆盖、跨模态关联与批次交付,为城市道路感知建立一致的数据结构。

项目范围
6 路相机与 1 路点云,覆盖城市路口、夜间、施工与混合交通。
主要难点
夜间目标边界、近距遮挡,以及图像与点云间的身份关联。
处理方法
先校准难例规则,再逐序列检查 2D / 3D 关联;按场景归档问题。
查看完整客户案例
城市道路感知与目标标注
AUTO-001 · 城市道路感知
12数据序列
1,200同步关键帧组
4场景类别

批次交付结构

看清一批数据如何组织

用批次目录连接序列、场景、同步关键帧组与传感器信息,便于核对文件范围与版本。

  • 序列与场景索引
  • 标签与关联文件约定
  • 规则及标定版本引用
  • 质检与问题记录入口

QUESTIONS & ANSWERS

合作前,先对齐这些问题

01已有采集数据,可以只做标注和质检吗?

可以围绕已有数据讨论标注与质检范围。先提供脱敏样本、数据结构、类别规则和交付格式,再评估缺失元数据及需补充的约定。

02融合任务开始前需要准备什么?

建议准备同步样本、时间戳定义、坐标系、相机内外参及标定版本。先用小批数据验证关联关系与检查方法,再确认生产方案。

03如何定义和补充长尾场景?

先按目标道路、光照、天气、交通参与者和关键事件建立场景清单;用项目数据核对覆盖缺口,再评估补采或补标。场景占比随项目数据反馈迭代。

04能否保证特定模型精度或量产效果?

模型表现取决于算法、训练策略、数据分布与评估条件。我们围绕约定的数据覆盖、标注质量与交付标准推进项目,并通过试标校准要求。

05批次清单如何用于数据接入?

批次清单用于解析目录、关联序列和核对版本。训练时需将清单与对应原始数据和标签配套使用;字段及引用规则在试标阶段确认。

START WITH YOUR SCENARIO

从一个具体感知任务开始

描述目标场景、数据模态与当前阶段,我们先把任务边界和样例要求对齐。

讨论自动驾驶需求返回首页从场景、模态和当前研发阶段开始。